无刷电机FOC控制:从数学模型到量产代码的完整拆解
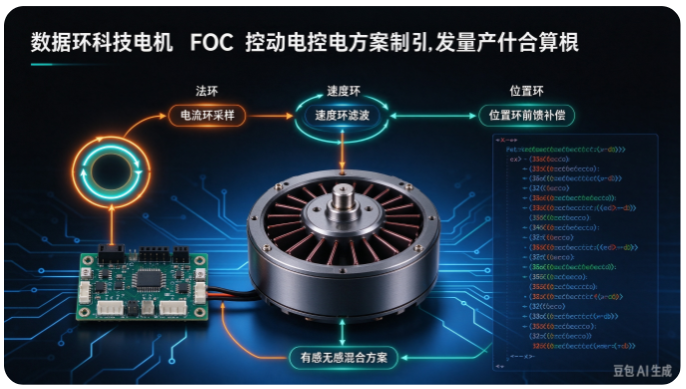
FOC(磁场定向控制)不是什么新技术,但真正能把三环调好、能稳定量产的团队并不多。这篇文章基于我们做机器人关节控制器的实际经验,把工程里的关键点讲透。
为什么FOC值得学
和传统的方波驱动相比,FOC有三个明显优势:
- 噪音低:转矩脉动小,电机运行几乎听不到高频啸叫
- 效率高:同样输出功率下,电流有效值降低15%以上
- 控制精细:可以精确控制转矩、速度、位置,适合机器人、伺服等场景
三环闭环的实现细节
理论书上讲的都是理想模型,工程上有几个坑要注意:
1. 电流环的采样时机
电流采样必须和PWM载波同步,否则采到的电流是乱的。我们的做法是:在PWM计数器到峰值时触发ADC采样,采样窗口避开MOS开关瞬间。
2. 速度环的滤波
速度计算从编码器脉冲得到,直接微分会有很大噪声。我们一般用二阶巴特沃斯低通滤波,截止频率设在200Hz左右,兼顾响应和平滑度。
3. 位置环的抗扰动
机器人关节经常有外部扰动,纯PID响应不过来。我们在位置环加了一个前馈补偿,用电流指令乘以转矩常数预测负载,响应速度提升明显。

有感 vs 无感,怎么选
有感方案用霍尔或编码器,启动扭矩大、低速控制好,但增加成本、降低可靠性。无感方案用反电动势估算转子位置,便宜、结构简单,但启动和低速是难点。
我们的选择是混合方案:启动和低速阶段用高频注入法估算位置,速度上来后切到反电动势观测器。这样既省了编码器,又解决了低速控制问题。目前这套方案已经稳定量产出货5000+套,应用于协作机器人关节。
FOC调参没有捷径。用示波器看电流波形,用频响分析看闭环带宽,都是必须的基本功。